作者:孙千 公众号:老千和他的朋友们。原文地址:https://mp.weixin.qq.com/s/9UpokMGFsCekYls7zJ_Esw
聚焦离子束(FIB)与扫描电镜(SEM)构成的双束系统,已成为透射电镜(TEM)样品制备、三维原子探针(APT)制样、微纳加工和失效分析的核心平台。
在这一平台中,纳米机械手承担着提取、转移、旋转和放置微纳尺度样品的任务,是连接离子束加工与后续表征的关键环节。没有纳米机械手,FIB只能在原地铣削;有了它,切割下来的薄片才能被取出、焊接到TEM载网或APT针尖上,完成从块体样品到电子透明薄膜或针尖状试样的最后一步。
近年来,随着自动化软件和可旋转机械手的引入,FIB腔内的纳米操作正从依赖人工经验的手艺活向可重复、高通量的机器人化流程转变。
一、历史溯源
1959年,理查德·费曼在加州理工学院发表《底部还有很大空间》的演讲,提出在原子尺度上操控物质的设想,被视为纳米技术的思想起点。
二十年后,FIB技术开始走向实用。1975年,Levi-Setti与Orloff、Swanson分别研制出基于气体场致电离源(GFIS)的FIB系统;1978年,Seliger等人构建了第一台基于液态金属离子源(LMIS)的FIB装置,镓离子源因亮度高、寿命长而成为此后数十年的主流。1985年,Orloff与Sudraud实现了10纳米分辨率的离子束光刻。1989年,FEI公司(后并入赛默飞)推出首台商用单束镓离子FIB,开启了FIB技术的产业化进程。
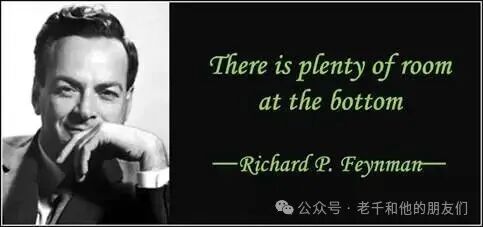
图1 理查德·费曼与1959年《底部还有很大空间》演讲。该演讲首次系统提出在原子尺度操控物质的设想。
纳米机械手与FIB的结合始于1990年代中期。1995年,牛津仪器推出第一代OmniProbe纳米机械手,采用压电电机驱动,可在FIB-SEM腔内完成TEM薄片的原位提取。在此之前,TEM样品制备依赖离子铣削或超薄切片,定位精度差、成功率低。纳米机械手的引入使定点提取(site-specific lift-out)成为常规操作,直接推动了FIB-TEM制样在半导体工业和材料科学中的普及。
进入2010年代后,赛默飞推出AutoTEM自动化软件,将粗铣、提取、减薄全流程纳入软件控制;TESCAN则在OptiLift机械手上实现了柱下定位和360度连续旋转;2020年代,可旋转机械手和等离子体FIB(PFIB)的结合进一步拓展了纳米操作的维度和材料范围。
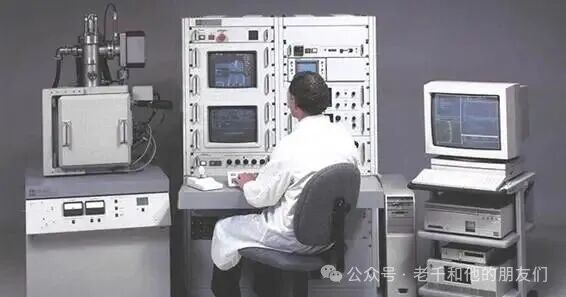
图2 1989年FEI公司推出的首台商用单束镓离子FIB工作站。该系统实现了亚微米级定点材料去除。
二、技术原理
FIB腔内纳米机械手的核心是多自由度压电驱动定位机构。其基本构型包含粗定位和精定位两级。
粗定位采用惯性滑动(slip-stick)原理:压电叠堆快速膨胀时,推杆与运动部件之间的摩擦界面发生相对滑动;缓慢收缩时二者保持粘着,从而产生步进式位移。这种机构行程可达毫米级,但驱动过程伴随振动。精定位则基于柔性铰链(flexure),以弹性变形实现无摩擦、无间隙的纳米级运动,行程通常在微米量级。粗与精结合的双级架构兼顾了大行程与高精度。
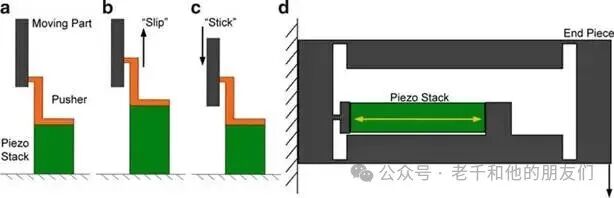
图3 纳米定位核心机构。(a–c)惯性滑动原理:压电叠堆快速膨胀时推杆与运动件间发生滑动,缓慢收缩时保持粘着,产生步进位移;(d) 柔性铰链机构以杠杆原理实现无摩擦精确定位。
机械手末端安装末端执行器,通常为尖锐的钼或铜针。
在TEM薄片提取操作中,工作流程如下:第一步,FIB在目标区域两侧铣出沟槽,顶部沉积铂或碳保护层;第二步,机械手将探针移动至薄片上方,通过离子束诱导沉积(IBID)将探针尖端与薄片焊接在一起;第三步,FIB从底部和侧面切割,使薄片与块体分离;第四步,机械手将薄片提起、转移至TEM载网的指状支撑上,再次用IBID焊接固定;第五步,切断探针,FIB对薄片进行最终减薄至电子透明厚度(通常小于100纳米)。整个过程中,机械手需在离子束轰击和真空环境下保持纳米级稳定性。
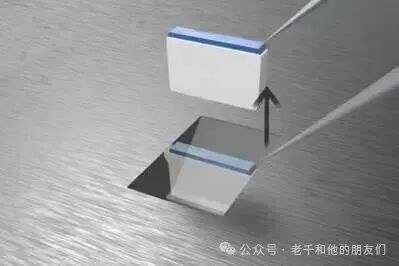
图4 FIB-SEM腔内TEM薄片提取过程示意图。纳米机械手探针通过IBID焊接与薄片连接,提取后转移至TEM载网。
闭环控制是提升机械手性能的关键。开环模式下,压电陶瓷的迟滞、蠕变和温度漂移使定位精度难以长期保持。闭环系统通过内置编码器或应变片实时反馈位置,可将精度提升至亚纳米级。
近年来,赛默飞EasyLift机械手进一步集成了原位旋转功能,可在提取后将样品旋转180度或特定角度;TESCAN OptiLift则实现了360度连续旋转,为背面减薄、预倾斜安装和双面均匀抛光等操作提供了可能。
三、赛默飞、TESCAN与蔡司的技术路线
当前FIB-SEM市场的三大厂商——赛默飞(原FEI)、TESCAN和蔡司——在纳米机械手的技术路线上各有侧重。赛默飞走自研与集成路线,TESCAN以独特的机械构型和柱下定位见长,蔡司则采取开放生态策略。
赛默飞在Helios系列双束系统中提供自研的EasyLift纳米机械手,专为TEM薄片提取设计,最大样品高度兼容55毫米,支持从高压冷冻块体样品中定点提取薄片。新一代EasyLift增加了原位旋转控制,在原有4轴和3轴运动基础上提供样品级旋转,可实现提取后样品的180度翻转和任意角度调整。同时,赛默飞系统广泛兼容牛津仪器OmniProbe系列机械手。OmniProbe 400为第九代产品,4自由度(X、Y、Z、旋转),线性度250纳米,支持3分钟原位换针。
在半导体失效分析领域,赛默飞的flexProber和nProber IV平台集成多达8个SteadFast纳米探针定位器,nProber IV支持5纳米级特征的探针定位。
TESCAN OptiLift 纳米机械手采用柱下(below-column)定位设计,作业区域位于离子束镜筒正下方,既拓展了腔内操作空间,也支持样品提取后实现全 360° 连续旋转,可将薄片调整至任意角度进行减薄与抛光,尤其适合大尺寸、形貌复杂样品的均匀制样。
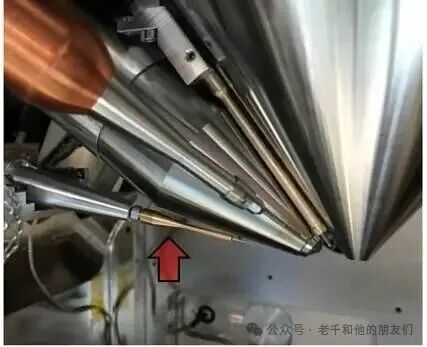
OptiLift安装位置
基于该柱下架构,TESCAN形成了覆盖不同场景的产品配置:Solaris 2 双束系统标配全集成 XYZ 纳米机械手,原生支持顶视、倒置、平面视三种lift-out 提取几何,适配不同取向的目标区域;面向生命科学的AMBER 平台搭载专用低温纳米机械手,可在冷冻环境下完成细胞薄片提取。全系列机械手均采用低振动结构与可拆卸臂设计,探针更换操作便捷。
从运动几何逻辑来看,常规机械手多采用 XOZ 平面布局,与水平面夹角较大,可降低与凹凸样品的碰撞风险,但旋转后薄片空间姿态易发生偏移,难以精准完成 90° 转向、倒切等定向工艺。而柱下式机械手的运动基准落在YOZ 平面,与水平面夹角更小,更适配平整试样;被提取的薄片与机械手转轴同轴转动,角度传递精准,执行90° 转向、倒切等操作时样品姿态可控,工艺目标达成度更高。
蔡司Crossbeam系列双束系统采取开放生态策略,不生产自研纳米机械手,系统兼容牛津仪器OmniProbe 400和Kleindiek MM3A-EM等第三方产品。2024年推出的Crossbeam 550 Samplefab将OmniProbe纳入蔡司原生软件控制,实现了从粗铣、提取到减薄的全流程自动化制样。
四、转移过程中样品不丢失的关键意义
在TEM薄片提取的全流程中,转移环节是风险最高的步骤。
薄片从块体分离后,仅靠IBID焊缝与探针尖端连接,在移动至TEM载网的过程中,任何振动、热漂移或焊接缺陷都可能导致薄片脱落。一旦薄片丢失,此前数小时的铣削、焊接和切割工作全部作废,且目标区域往往具有唯一性(如半导体器件中的特定失效点),无法重新取样。因此,保证转移过程中样品不丢失,是FIB纳米机械手设计和操作的核心要求。
确保样品不丢失依赖三个环节的协同。
第一是探针与薄片的初始焊接质量。IBID焊接时,探针需与薄片顶部保持稳定接触,沉积足够的铂或碳形成牢固连接。赛默飞AutoTEM软件在提取前通过卷积神经网络自动检测探针尖端是否有碎屑,必要时自动铣削清洁并磨尖探针,以维持焊接质量。
第二是转移过程中的机械稳定性。机械手在毫米至厘米级行程中需保持纳米级振动抑制,闭环编码器反馈可实时修正位置漂移。
第三是载网上的二次焊接。薄片放置到载网指状支撑后,需在两侧分别进行IBID焊接,确保薄片在后续减薄过程中不会因离子束冲击而移位或脱落。自动化流程通过预设焊接位置和参数,减少了人为操作差异,显著提高了提取成功率。
五、自动化制样:机器人化FIB流程
传统FIB制样高度依赖操作者经验,终减薄阶段的终点判断和参数设置因人而异,导致样品质量和制样成功率的重复性不足。
2021年,Tsurusawa等人报道了一套全自动化FIB制样系统,基于赛默飞Helios 5 UX双束系统、AutoTEM 5自动化软件和EasyLift纳米机械手,实现了从粗铣、提取到终减薄的全流程无人值守操作。该系统的自动化流程分为三个阶段:粗铣(rough-milling)、提取(lift-out)和终减薄(final-thinning)。
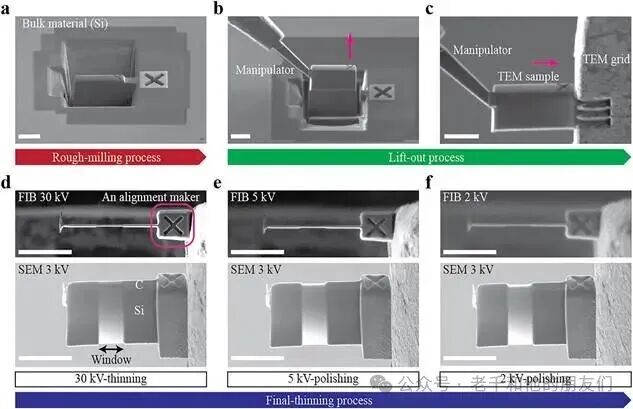
图6 机器人化FIB制样全流程。(a) 粗铣阶段在块体硅中制备提取块;(b) 原位机械手焊接并提取薄片;(c) 薄片转移并焊接到TEM载网;(d–f) 终减薄阶段依次采用30 kV减薄、5 kV抛光和2 kV抛光,逐步去除离子束损伤层。
粗铣阶段,系统自动沉积 1.3 μm 碳保护层,切出 12 μm×5.0 μm×2.4 μm 的粗块。提取阶段,EasyLift 机械手通过 FIB/SEM 图像互相关算法识别 X 形对准标记,修正位置偏移后完成焊接与提取,将薄片转移至Cu 网格预定位置并固定。终减薄采用三级电压递减方案:30 kV 束流从 2.4 nA 渐变至 26 pA 快速减薄至约 200 nm;5 kV、65 pA 中速抛光;2 kV 低损伤精抛,仅对中心 2.4 μm 宽窗口区域加工,目标厚度约50 nm。
该研究优化了过倾斜角参数。2 kV 低电压抛光时 FIB 图像模糊,传统方法采用 5°–7° 过倾斜角以保证溅射速率;Tsurusawa等人针对单晶硅实验发现,1.6° 即可在减少非晶化损伤与维持溅射速率间取得最优平衡,样品间厚度差异仅 10 nm(40–50 nm),空间分辨率达 55 pm,表明小过倾斜角配合低kV FIB 可获得更均匀的薄片厚度与更高分辨率。
成功率与通量方面,单晶硅 30 次实验全部成功,SrTiO₃成功率 95%(20/19),蓝宝石全部成功;通量约 1 片 / 小时,支持单批次最多 80 片连续过夜运行,所有成功样品均获原子级STEM 分辨率。研究者提出 FIB 配方开放数据库概念,存储不同材料的数字化制样参数,供社区检索调用以加速知识交换。
六、可旋转机械手与多维样品控制
标准FIB提取流程中,机械手以45度角接近样品,提取后的薄片只能沿原始方向进行减薄。对于纳米颗粒、纳米线和埋置薄膜等低维材料,这种单一方向的操作往往难以满足APT(原子探针层析)制样对针尖几何和分析方向的精确要求。
2025年,Yang等人报道了利用可旋转机械手辅助FIB制备APT样品的新方法,该工作基于赛默飞G4 Helios Hydra氙等离子体FIB(PFIB)和带原位旋转功能的EasyLift纳米机械手。值得注意的是,TESCAN OptiLift的360度连续旋转在同类操作中提供了更大的角度自由度,尤其适合需要反复翻转和多角度铣削的复杂低维样品。
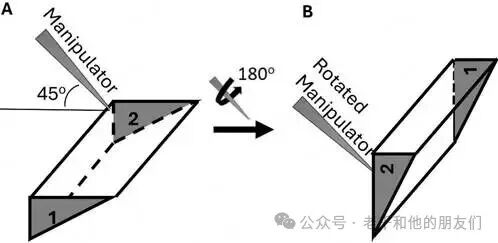
图7 可旋转机械手的180度翻转原理。(A) 提取前机械手以45度角接近样品,提取条的面1和面2分别为正面和背面;(B) 机械手旋转180度后,提取条正反面互换,可对薄侧进行预铣削。
可旋转机械手的核心作用是:样品条提取后可旋转 180°,翻转样品朝向,实现薄侧预铣削,或调整样品与APT 针尖的相对角度,适配三类高难度 APT 制样场景。
一是包埋纳米颗粒制样。将羟基磷灰石纳米颗粒包埋于 Al₂O₃基质或 Au/Ag 涂层中,提取后旋转 180° 使包埋层平行于样品楔面,预铣薄侧后焊接至预磨尖钨针尖。该法可在单根 APT 针尖内捕获多个颗粒,清晰重构出颗粒与基质界面的成分分布。
二是预倾斜纳米线制样。InGaAs 平面纳米线轴向平行于衬底表面,传统方法难以对准APT 分析方向。提取条旋转 180° 后焊接于12° 预倾斜针尖,使纳米线轴向与 APT 分析方向精确对齐,测得纳米线表层 In/Ga 原子比约为 94:6。
三是埋置薄膜超晶制式样。ZrN/ScN 多层薄膜埋于 MgO 基底,为使沉积方向垂直于分析方向,采用背面提取法:表面沉积 5 μm 厚 Pt 层作基底,背面切割提取后旋转 90° 焊接至标准针尖再环形铣削。APT重构清晰呈现了 Mg 掺杂的层间分布及位错处的管道扩散现象。
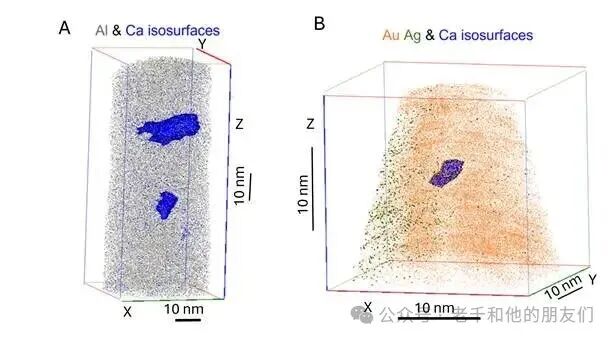
图8 包埋纳米颗粒的APT三维重构结果。(A) Al2O3基质中两个HAP纳米颗粒(蓝色等值面);(B) Au/Ag涂层中HAP纳米颗粒。可旋转机械手使单个APT针尖中捕获多个纳米颗粒成为可能。
上述工作表明,可旋转机械手将FIB制样从单一的正面提取拓展为多维操作,显著缩短了制备时间并提高了复杂低维材料的制样精度。
PFIB与可旋转机械手的组合尤其值得关注:氙等离子体束流可达微安级,铣削速率是镓离子FIB的数十倍,适合大体积材料的快速提取,而旋转功能则弥补了PFIB在精细几何控制上的不足。
七、瓶颈与发展
当前FIB纳米机械手面临几个突出问题。
一是操作效率。自动化条件下单片TEM 薄片制备仍需约 1 小时,APT针尖制备耗时更长。二是终减薄终点检测。现有系统主要通过铣削偏移量间接控制薄片厚度,缺乏减薄过程中的实时 SEM 监测,厚度偏差可达 10 nm 量级。三是低维材料制样通用性。自动化配方多针对块体单晶,纳米颗粒、纳米线、有机材料等非标准样品仍需大量人工干预与配方开发。四是低温环境操作稳定性。冷冻 FIB 制样中,机械手热漂移与冰晶污染是主要挑战。五是多探针协同。多数系统仅配置单机械手,难以满足半导体失效分析、原位力学测试等多探针同时操作的需求。
未来发展方向集中在四个方面。一是全自动化与人工智能。结合计算机视觉与机器学习,实现感兴趣区域自动识别、薄片自动提取、焊接参数自适应及终减薄终点实时判定。二是多自由度机械手。原位旋转功能已从 180° 翻转拓展至 360° 连续旋转,未来有望新增倾斜、偏心旋转等自由度,适配更复杂的 APT 与原位实验需求。三是多模态原位表征。将纳米机械手与AFM、电学测量、MEMS 加热台集成,在腔内完成提取后即时开展力学或电学测试。四是 PFIB 与机械手深度融合。PFIB 高束流适配大体积提取,结合可旋转机械手与低电压精抛,有望在保障制样质量的同时数倍提升通量。
从1989年首台商用FIB到今天的自动化双束系统,纳米机械手已从一个简单的机械臂进化为集压电驱动、闭环控制、原位旋转、自动焊接和软件协同于一体的复杂子系统。赛默飞的高集成路线、TESCAN以柱下定位和360度旋转为核心的创新构型、蔡司的开放生态,代表了三种不同的技术思路。
机器人化制样和可旋转多维操作的出现,标志着FIB纳米操作正从手艺活走向标准化、高通量的工业流程。
随着半导体工艺节点推进至3纳米以下、生命科学对原位结构分析需求增长、原子探针层析对低维材料制样要求提高,FIB纳米机械手将继续朝着更高精度、更高通量、更多自由度和更高自动化的方向演进。